产品资料
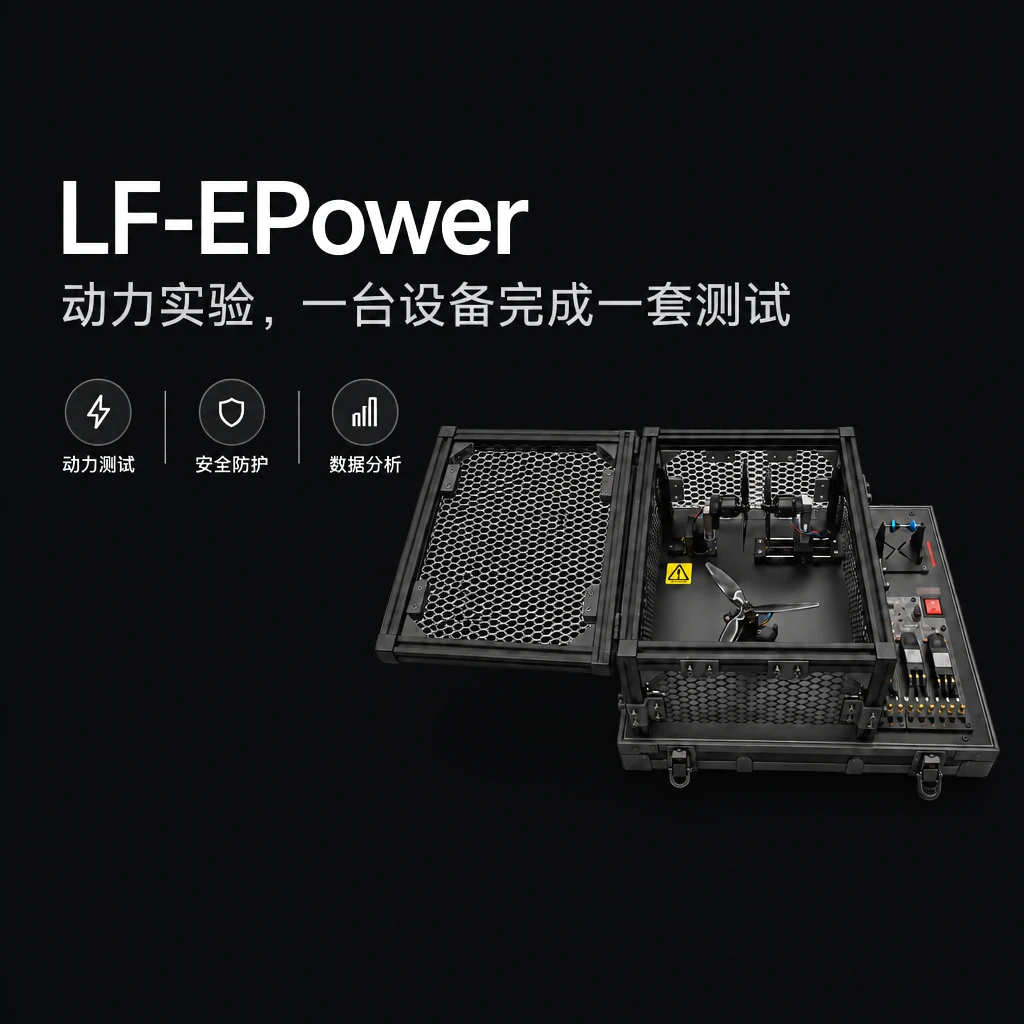
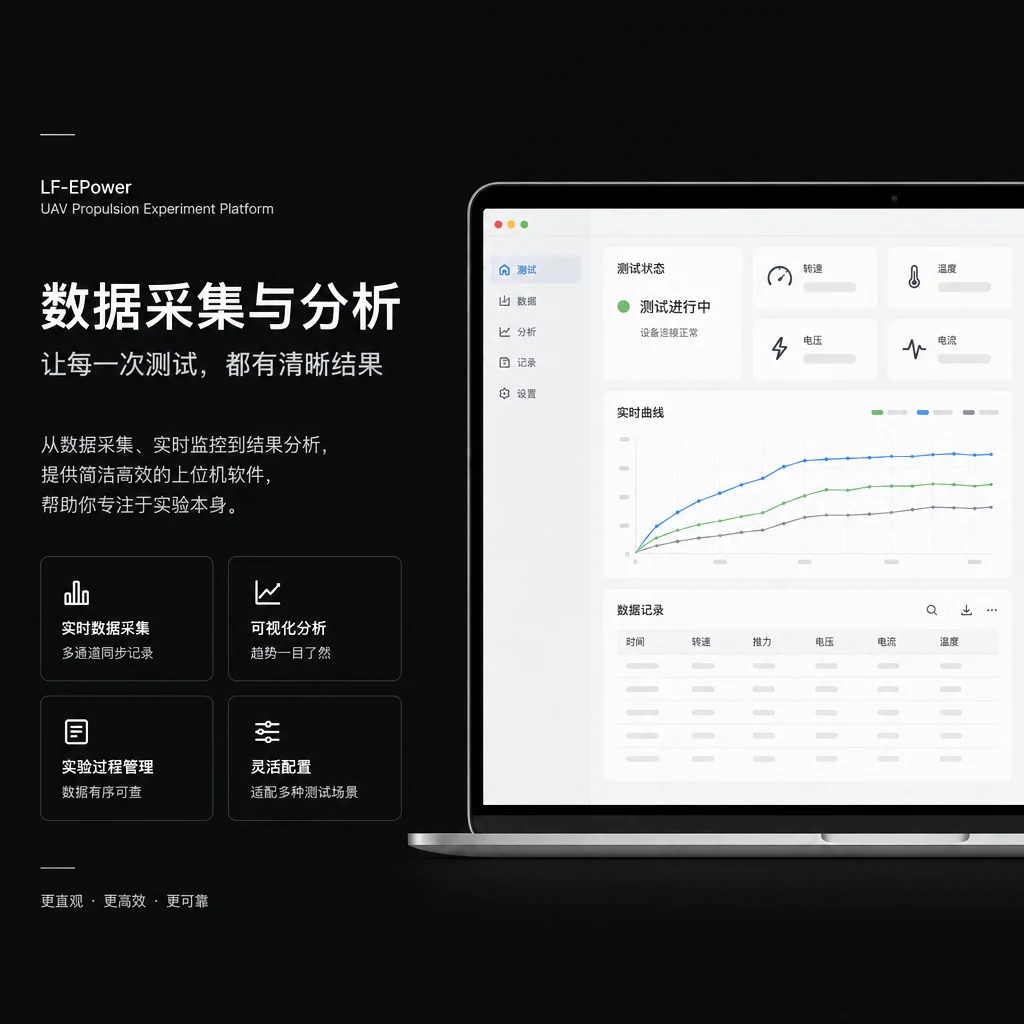
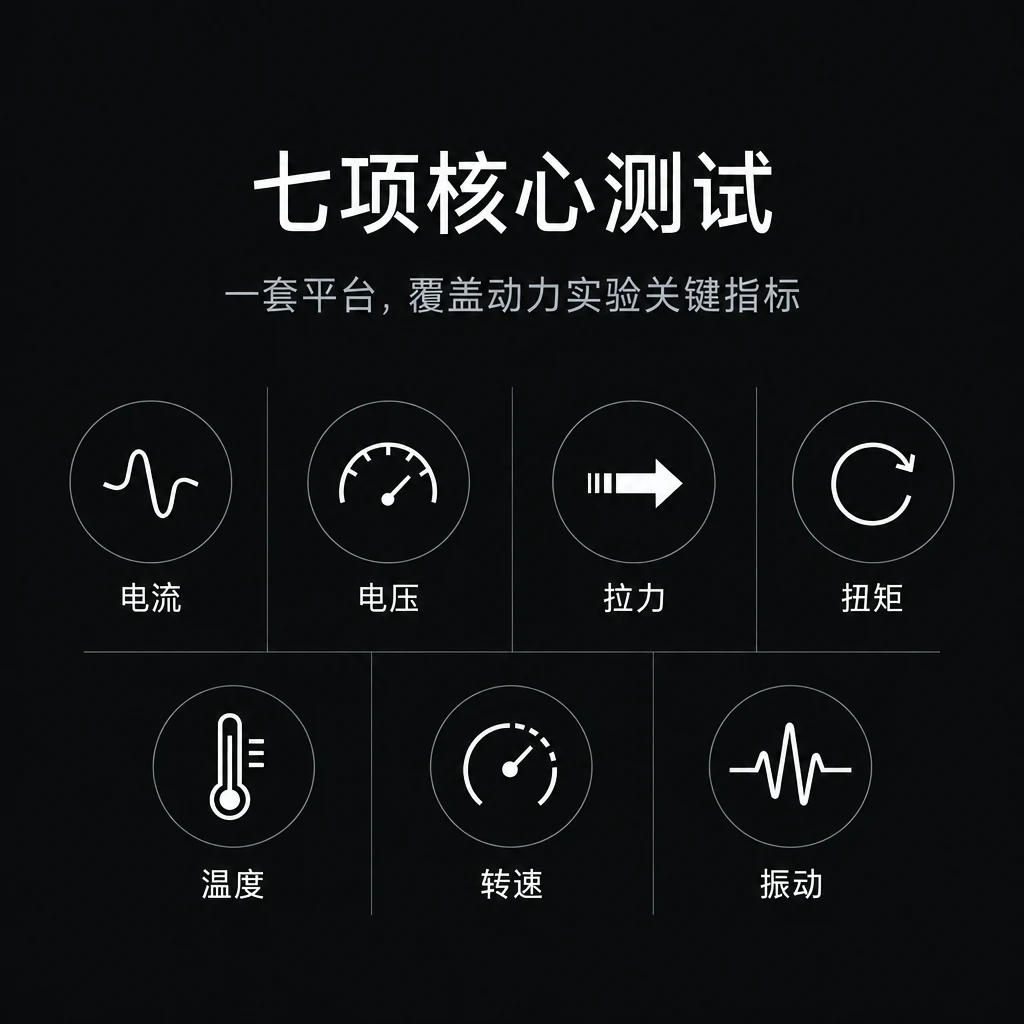
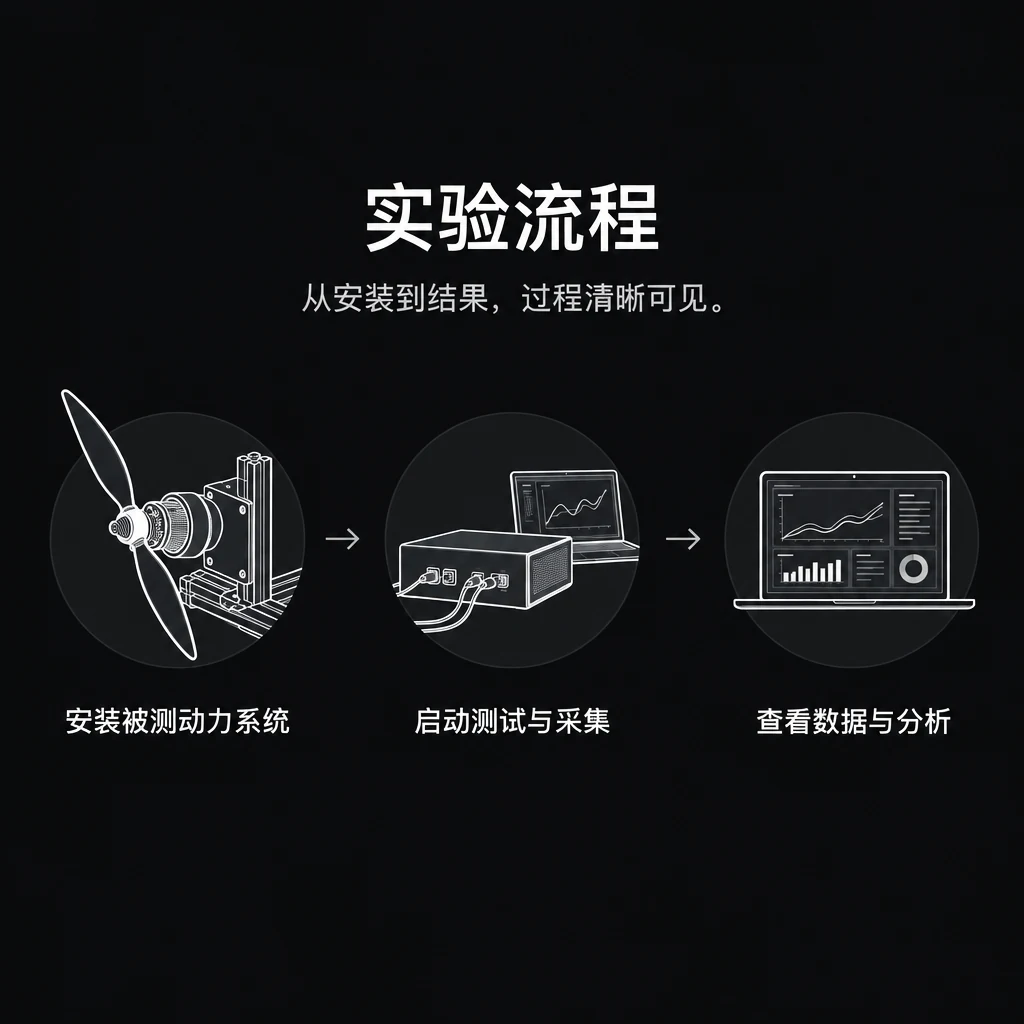

LF-EPower 面向无人机动力系统教学与实验,集成电压、电流、拉力、扭矩、转速、温度和振动七类数据采集,配合上位机完成实时观测与数据分析。
动力系统教学长期停在「能飞」这一层:电机与桨装好、飞机飞起来,但拉力、扭矩、转速、电流究竟是多少,换一套桨会差多少,很难给出量化结论。LF-EPower 把这些量做成可测量、可复现、可对比的数据,让动力匹配、效率评测、动平衡从经验判断变成实验结论。
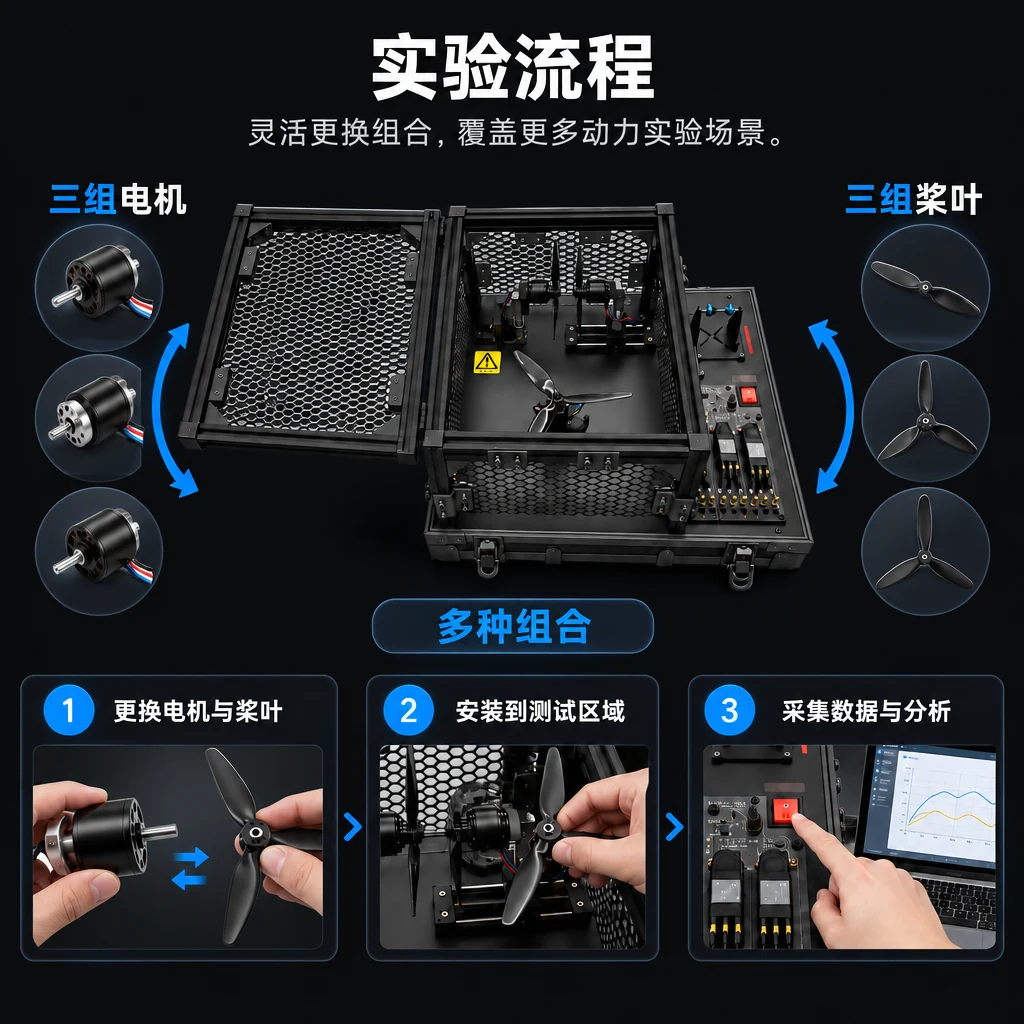
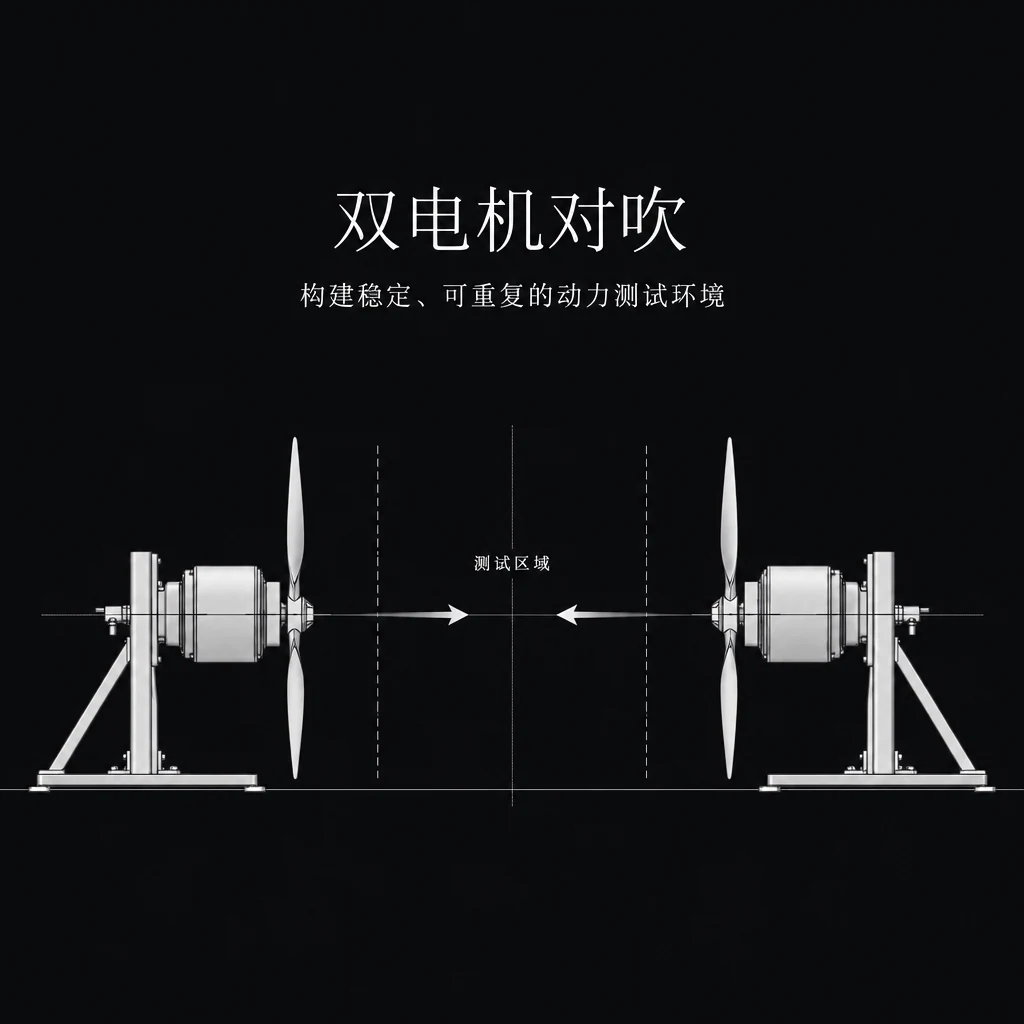
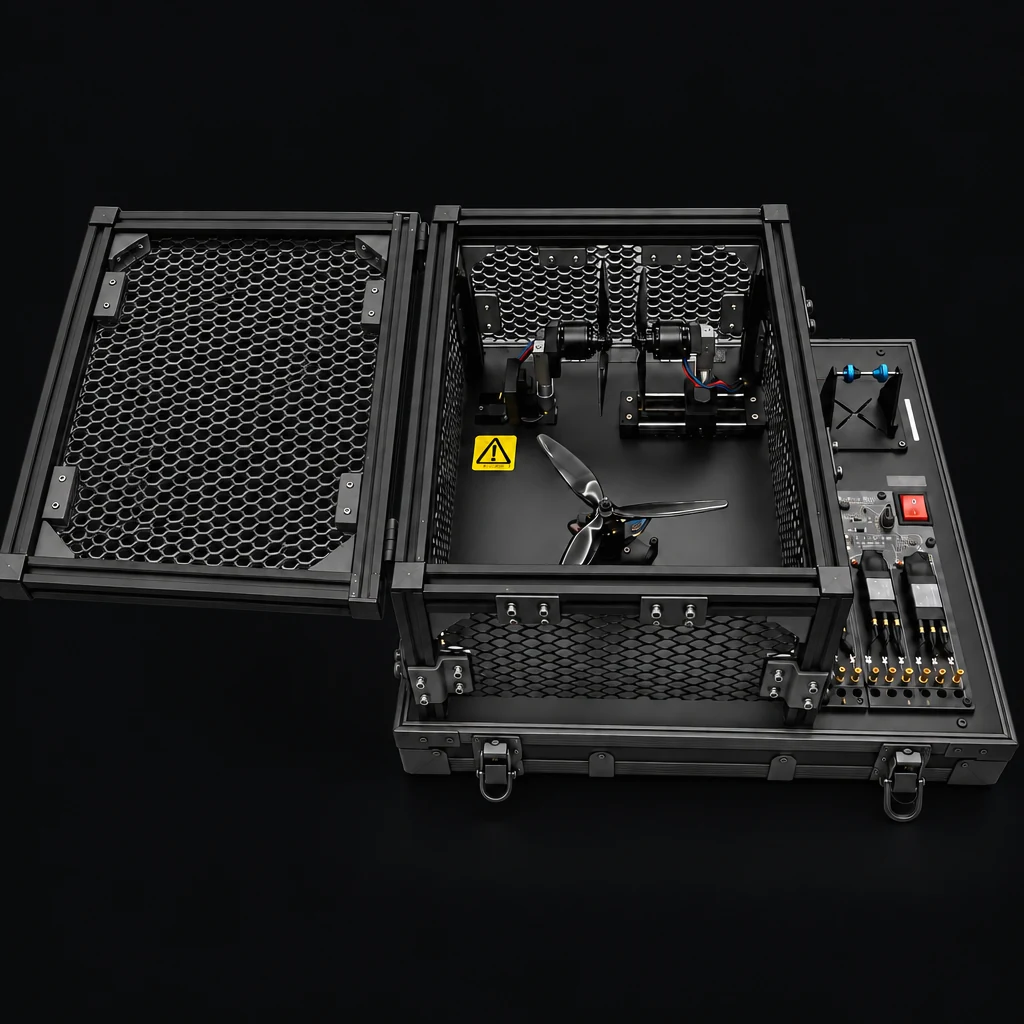
测试机构可更换电机与螺旋桨展开组合对比,双电机对吹结构可以观察气流干扰对动力输出的影响。
适配低空技术与工程、无人机系统工程、电子信息工程、机械设计制造等方向的专业课程,覆盖动力学测量、实验方法与数据分析全流程,配套完整实验指导书。
包含哪些部分
- 主测量箱体
- 控制器区 110 × 170 mm、主测量区 190 × 190 mm、动平衡区 80 × 80 mm、对吹区 250 × 75 mm
- 测量与采集
- 拉力、扭矩、转速、温度、电参、振动同步采集,响应频率 10 kHz
- 上位机软件
- 时间域 / 频域 / 效率 / 报警 / 趋势五面板并行,刷新 ≥ 10 Hz,一键导出 Excel 与 PDF 报告
- 课程配套
- 完整实验指导书,覆盖动力学测量、实验方法与数据分析,支撑课程考核与课程设计
- 开放接口
- 提供控制协议与 Python 包,≥ 10 个控制示例,支持示波器接入
咨询 / 索取配置方案
微信扫码添加
添加时请备注单位与姓名
| 系统形态 | 硬件 + 上位机 + 算法 + 课程 + 开放 SDK 一体化 |
|---|---|
| 整机尺寸 | 420 × 360 × 260 mm |
| 测量通道 | 拉力 / 扭矩 / 转速 / 电压 / 电流 / 温度 / IMU 振动同步采集 |
| 扭矩量程 | 5–50 N·m,输出灵敏度 2.0 ± 10 % mV/V |
| 拉力 / 压力量程 | 0–1000 N |
| 转速测量 | 光电编码 |
| 温度测量 | 红外测温(电机 / 环境选点) |
| 电参 | 实时电压 / 电流,12 V 总线,最大 29 A |
| 振动测量 | IMU ±16 g,16384 LSB/g,温漂 ±0.02 %/℃ |
| 采样能力 | 响应频率 10 kHz,实时采样 ≥ 1 kHz,连续记录 ≥ 2 h |
| 对吹测量 | 滑台调距 ≥ 30 cm,同步转速与相位差控制 |
| 动平衡专区 | 80 × 80 mm 专区,双叶桨夹具 + 引导式配重 |
| 频谱诊断 | 实时 FFT(≥ 32768 点) |
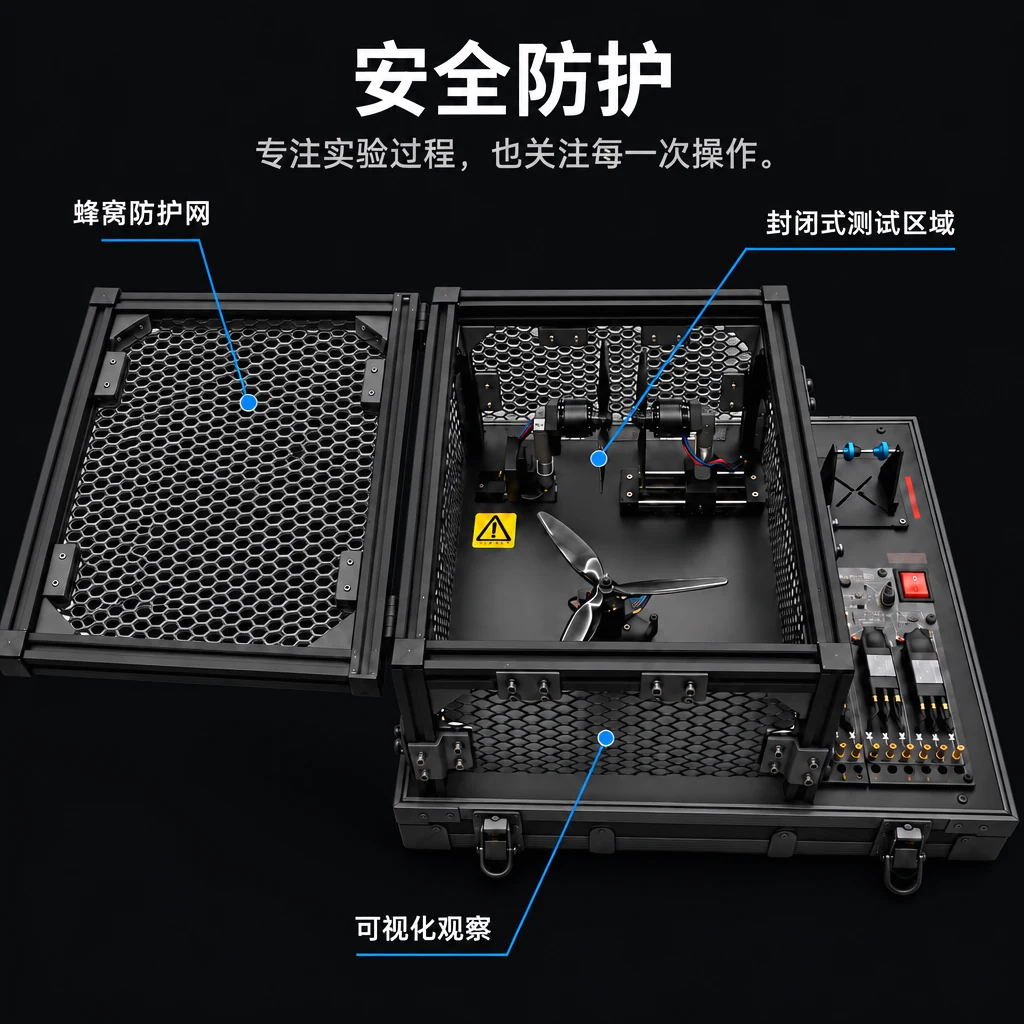
| 安全结构 | 铝合金防护网,350 × 170 × 275 mm 上翻式保护罩 + 前面板急停开关 |
| 报告输出 | 一键导出 Excel(原始 + 统计 + 曲线)与 PDF 报告模板 |
| 外部控制接口 | 提供控制协议,支持 Python 包控制,≥ 10 个示例 |
| 兼容扩展 | 两 / 三叶桨 3 / 5 / 7 寸,KV1250 / 1400 / 2450 电机,示波器接入 |
能开设哪些实验
实验目录按基础测量、进阶分析、工程应用三层组织,从认识指标一路做到用数据算性能,配套实验指导书可以直接排进课时。
| 基础实验 | 进阶实验 | 综合应用 |
|---|---|---|
| 无人机动力系统电参数常规测量指标 | 螺旋桨震动信号测量(IMU ±16 g) | 无人机负载计算(拉力-重量匹配) |
| 无人机动力系统动力参数常规测量指标 | 螺旋桨动平衡测试(80 × 80 mm 专区) | 无人机续航计算(电流-能耗评估) |
| 不同螺旋桨拉力测量与记录 | 对桨效率的影响因素(桨型 / KV / 距离 / 转速) | 无人机最快飞行速度计算 |
| 不同 KV 值电机测量与记录 | 无人机最远飞行距离计算 |
实验体系覆盖从基础测量到综合应用的完整教学链条,支持课程考核、课程设计与毕业设计等多层次教学需求;每个实验都能一键导出数据报告,便于学生分析与教师评估。